さまざまな形状を把持する可変剛性機構付き3本指ロボットハンドを開発


20191205
公立大学法人首都大学東京
さまざまな形状を把持する可変剛性機構付き3本指ロボットハンドを開発
国立研究開発法人新エネルギー・産業技術総合開発機構(以下「NEDO」という。)は、「次世代人工知能・ロボット中核技術開発」を行っており、今般、ダブル技研株式会社(以下「ダブル技研(株)」という。)、東京都立産業技術高等専門学校(以下「産技高専」という。)と共同で、さまざまな形状の物をつかむ把持多様性を備え、動作に応じてハンドの姿勢を固定することのできる可変剛性機能付き3本指ロボットハンドを開発しました。
同ロボットハンドは、1つの駆動装置で各指が物の形状に倣って把持対象物の複雑な形状に対応することができるほか、各指の姿勢を任意の位置で固定(ロック)する機構により、ハンドリング位置を決める精度の向上を実現しています。
これにより、従来では把持する物に応じてロボットハンドを交換して対応していた生産ラインや、多品種を扱う物流倉庫などにおけるピッキング作業の自動化や、ロボットハンド導入のコストの低減などへの貢献が期待できます。
なお、ダブル技研(株)は今回開発した機構を採用したロボットハンド「D-Hand Type R」の受注生産を本日より開始します。また、12月18日から21日まで東京ビックサイトで開催される「2019国際ロボット展(iREX2019)」に出展します。
本プレスリリースは発表元が入力した原稿をそのまま掲載しております。また、プレスリリースへのお問い合わせは発表元に直接お願いいたします。
プレスリリース添付画像

このプレスリリースには、報道機関向けの情報があります。
プレス会員登録を行うと、広報担当者の連絡先や、イベント・記者会見の情報など、報道機関だけに公開する情報が閲覧できるようになります。
このプレスリリースを配信した企業・団体

- 名称 東京都公立大学法人
- 所在地 東京都
- 業種 大学
- URL https://www.houjin-tmu.ac.jp/
過去に配信したプレスリリース
泡が動くと、液体は速くしみ込む ― 浸透効率向上につながる仕組みを解明 ―
11/18 14:00
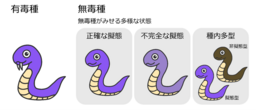
ベイツ型擬態がみせる多様な状態の創出条件を理論的に解明 ―正確な擬態・不完全な擬態・種内多型―
11/11 14:00
第34回 AIITフォーラム:『はじめて学ぶ生成AI』申込受付開始
11/2 09:00
東京都立大学 丸の内サテライトキャンパス 金融実務家等に向けた特別講座を開講
10/30 14:00
「生きているのに、社会から忘れられる」 生物の「社会的絶滅」を可視化する新たな評価枠組みを提案
10/29 14:00
デフリンピック銀メダル獲得選手・監督が都内各校へ 東京都立大学×ケイアイスター不動産
10/26 14:00